
机器人会开门、会抓东西,还不够。它需要知道门是不是已经打开、刚才做到了哪一步。两家欧洲公司宣布合作研发记忆模块,希望让机器把连续动作串起来,而不是每次都从头判断。
文|最极客
北京时间10月20日14时,德国NEURA Robotics发布公告,宣布与奥地利AI公司NXAI合作研发机器人记忆组件。双方还计划把基于xLSTM的模型加入Neuraverse平台,让用户多一种机器人模型选择。
这不是一台新机器人开售,也不是宣称机器已经有了人的记忆。当天的新进展,是两家公司把机器人系统与一种擅长保留状态的模型架构,放进了明确的联合研发计划。
为什么值得关注?因为机器人做一件完整的事,需要的不只是判断眼前这一幕,还需要知道事情是怎样走到这一步的。
看见现在,不等于理解过程
想象一个简单场景:机器人打开柜门,把物品放进去,然后转身拿第二件。再次回到柜子前,它要知道门已经打开,不该机械地重做开门动作。
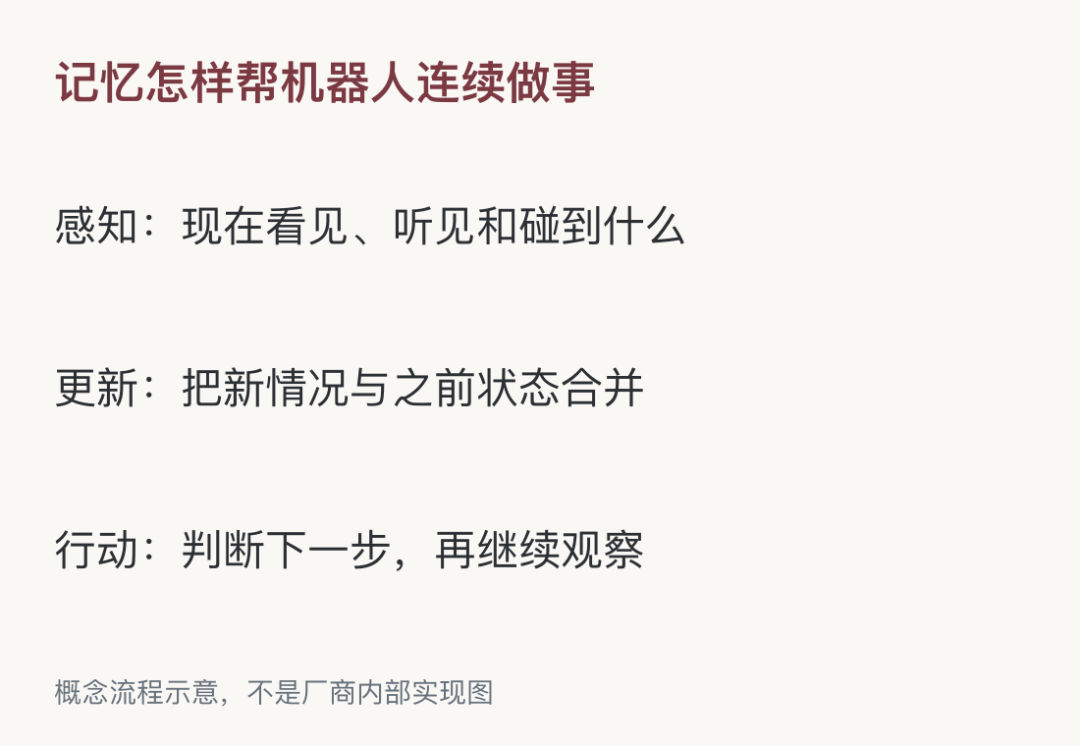
这里需要保存的,是任务状态。可以把它理解成一张不断更新的便条:做完了什么,还有什么没做,哪些判断需要重新确认。
如果只依赖当前画面,某些信息可能已经被挡住;如果只照搬旧记录,又可能忽略人刚刚关上了柜门。可靠的行为需要把过去和现在放在一起,而不是只相信其中一边。
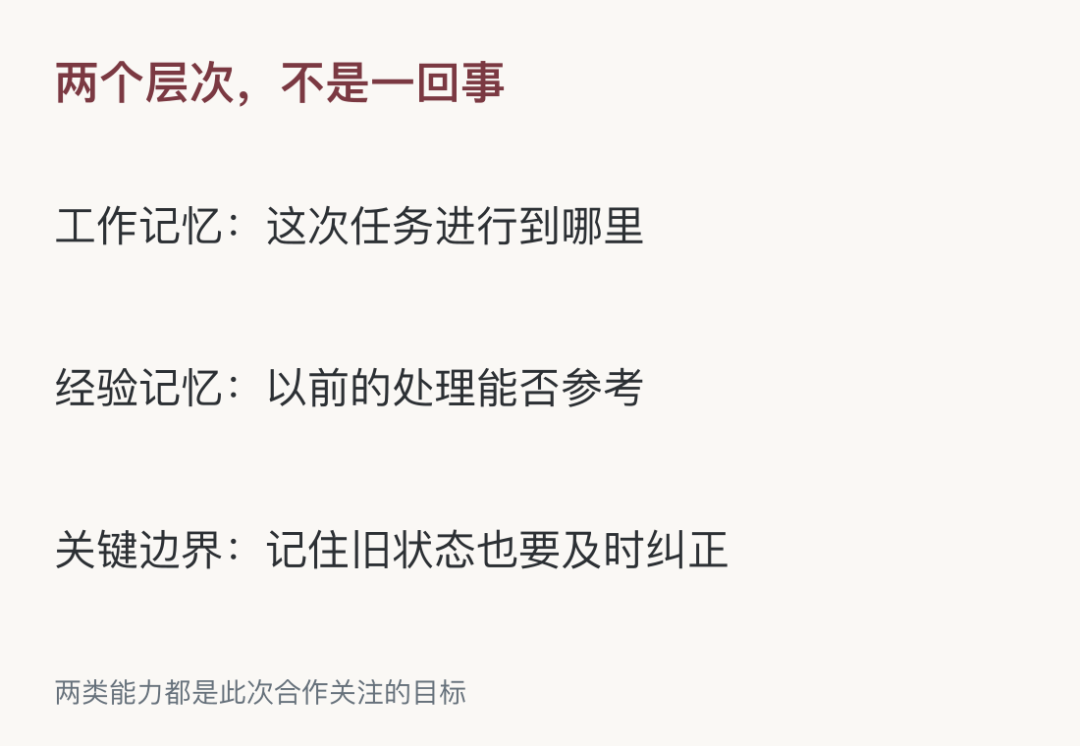
公告把记忆分成两个层次:工作记忆关注正在执行的任务,经验记忆则希望让机器在再次遇到类似情况时,利用以往过程积累的信息。
这两个词并不意味着机器人产生了主观经历。在工程语境里,它们描述的是信息如何保存、更新和被后续决策使用。
xLSTM像一本持续更新的笔记
xLSTM不是昨天才诞生的技术。相关论文最早于2024年5月公开,研究的是如何改进长短期记忆网络,并把这种路线扩展到更大的模型规模。
“循环”是理解它的一把钥匙:处理新的输入时,模型带着前面留下的内部状态继续计算,再更新这份状态。类比来看,不是每次重新读一遍全部经历,而是不断修订一份有用的记录。
真实模型保存的是数值状态,不是人能直接阅读的日记。这个比喻帮助理解连续处理,但不能拿来断言它记住了所有细节,或者可以无限期保留任何内容。
xLSTM研究对记忆结构和控制信息更新的机制进行了改进。原论文提出不同的记忆形式,并在语言建模等设置中比较表现;官方代码仓库也提供了相关实现。
这些结果说明这条架构路线值得研究,却不是新机器人模块的实测成绩。文字预测任务做得好,不会自动推出机械手在真实环境中更安全、更准确。
此次合作要补的,正是从模型架构到物理任务之间的那段路:哪些传感信息值得留下,保存多久,如何影响下一步动作,都需要在机器人上验证。
它将接到怎样的系统里
NEURA已有的Neuron AI,把三维视觉、触觉、声音、机器人自身状态和语言放进一个系统。这里的机器人状态,可以理解为关节的位置、运动速度,以及手臂末端在哪里。
各类信号提供的线索不同。摄像头适合观察位置,接触与力的变化可以帮助判断是否碰到了物体,声音则可能提示一个机械动作是否发生。
按公司的产品说明,这些信息会在时间上对齐,再用于产生动作。模型在机器人本地运行;但本地运行只说明计算部署位置,不等于全部任务已经达到某个确定的响应速度。
新合作计划把NXAI的模型纳入Neuraverse的训练和部署环境。NEURA自己的Neuron AI仍独立发展,并不是被新模型立刻替换。
对企业用户来说,这意味着未来可能在同一套工具里,为具体任务训练、测试和选择不同模型。但公告使用的是研发和计划表述,不能写成今天已经普遍开放的成熟功能。
记得多,还得记得对
最直观的潜在用途,是步骤较多、容易被打断的操作。比如装配时判断零件是否已经放好,或者整理物品时跟踪哪些区域已经处理。这里是应用方向说明,不是本次新增的完成案例。
记忆也会引入新的问题:假如机器记错了一次动作,错误会不会继续影响后面的步骤?环境变了以后,旧状态能不能及时作废?
因此,测试不能只让它重复熟悉流程。更有价值的检查,是中途移动物品、改变顺序、制造遮挡,再观察机器是否重新确认,而不是自信地沿着错误状态继续做。
截至本次公告,双方没有在其中公布新组件的统一任务成功率、干预次数或长期运行对照数据。也就没有依据给它加上“记忆提高几倍”或“已经解决长任务”的结论。
这项进展的价值,暂时可以用一句话概括:机器人研发正在认真处理“刚才发生了什么”。等到这份记忆既能保存又能纠错,连续做事才有机会变得更可靠;眼下,我们看到的是朝这个目标展开的新合作。
微信扫一扫,分享到朋友圈